Materie im Magnetfeld
Teil 10 der Elektrodynamik-Serie, Kapitel III: Magnetostatik. Bisher standen unsere Spulen im Vakuum. Jetzt kommt Material hinein -- und ändert alles um drei bis vier Größenordnungen.
In Teil 9 haben wir das Magnetfeld eines Stroms berechnet, in Teil 12 die Induktivität einer Spule. In beiden Formeln steckt ein Faktor \(\mu_r\), den wir bisher stillschweigend auf 1 gesetzt haben. Schiebt man einen Eisenkern hinein, wird daraus eine vierstellige Zahl -- dieselbe Wicklung, tausendfache Induktivität.
Woher das kommt, warum es irgendwann aufhört und warum ausgerechnet ein Luftspalt im Kern nützlich sein kann, ist Thema dieses Teils.
Woher der Magnetismus der Materie kommt
Jedes Elektron ist ein winziger Magnet, und zwar aus zwei Gründen: Es umkreist den Atomkern (Bahnmoment) und es hat einen Eigendrehimpuls (Spin), der ebenfalls ein magnetisches Moment trägt. Beides zusammen macht jedes Atom zu einem kleinen Magneten -- jedenfalls im Prinzip.
Meistens passiert trotzdem nichts, und zwar aus zwei Gründen:
- In vollen Elektronenschalen sind die Momente paarweise entgegengesetzt und heben sich exakt auf.
- Wo Momente übrig bleiben, zeigen sie in zufällige Richtungen, weil die Wärmebewegung sie ständig durcheinanderwirft.
Die drei Sorten von Magnetismus unterscheiden sich genau darin, was passiert, wenn man nun ein äußeres Feld anlegt.
Die drei Sorten
Diamagnetismus: das Feld wird abgeschwächt
Legt man ein Feld an, ändert sich der Umlauf der Elektronen -- und nach der Lenzschen Regel so, dass das entstehende Moment dem äußeren Feld entgegenwirkt. Das ist Induktion auf atomarer Ebene, mit demselben Vorzeichen wie überall sonst.
Der Effekt ist winzig (\(\mu_r\) knapp unter 1) und immer vorhanden -- auch in para- und ferromagnetischen Stoffen, wo er nur von den stärkeren Effekten überdeckt wird. Wasser, Kupfer, Graphit und Wismut sind praktisch reine Diamagnete.
Spektakulär wird er nur mit sehr starken Feldern: In einem Labormagneten mit über 15 T schwebt ein Wassertropfen -- und ein lebender Frosch, was 1997 tatsächlich vorgeführt wurde und dessen Urhebern einen Ig-Nobelpreis einbrachte.
Paramagnetismus: das Feld wird leicht verstärkt
Haben die Atome bereits ein Moment (ungepaarte Elektronen), richten sich diese im äußeren Feld teilweise aus. Sie verstärken es dadurch geringfügig, \(\mu_r\) liegt knapp über 1.
Die Ausrichtung ist ein Wettkampf gegen die Wärmebewegung, und deshalb ist der Effekt temperaturabhängig: Je kälter, desto stärker (Curiesches Gesetz, \(\chi \propto 1/T\)). Aluminium, Platin und Sauerstoff gehören dazu -- flüssiger Sauerstoff bleibt sichtbar zwischen den Polen eines Magneten hängen.
Ferromagnetismus: das Feld wird vertausendfacht
Bei Eisen, Nickel, Kobalt und einigen Legierungen kommt etwas hinzu, das die anderen beiden nicht haben: eine quantenmechanische Austauschwechselwirkung, die benachbarte Momente zwingt, sich parallel zu stellen -- ganz ohne äußeres Feld.
Das Ergebnis sind Weiss-Bezirke: mikroskopisch kleine Bereiche, in denen bereits alle Momente in dieselbe Richtung zeigen. Ein unmagnetisches Stück Eisen ist also keineswegs ungeordnet -- es besteht aus vielen solchen Bezirken, deren Richtungen sich nach außen gegenseitig aufheben.
Der Name hat übrigens nichts mit der Farbe zu tun, auch wenn er sich so liest: Er geht auf den französischen Physiker Pierre Weiss zurück, der die Bezirke 1907 postulierte. Im Englischen heißen sie schlicht magnetic domains -- der Namensgeber hat nur im Deutschen überlebt.
Bemerkenswert ist, wie lange dieser Vorschlag ohne Beleg dastand. Weiss brauchte die Bezirke, um einen Widerspruch aufzulösen: Wenn sich die Momente in Eisen von selbst parallel stellen, warum ist dann nicht jeder Nagel ein Magnet? Woher die parallelstellende Kraft kommt, konnte er nicht sagen -- er nannte sie Molekularfeld und rechnete damit, obwohl ein echtes Magnetfeld dieser Stärke bei rund 1000 Tesla liegen müsste, was offensichtlich unmöglich ist. Erst Heisenberg erklärte 1928, dass es kein Magnetfeld ist, sondern die Austauschwechselwirkung von oben.
Damit ergibt sich ein Bogen über zwei Jahrzehnte: Weiss postulierte die Bezirke 1907, Barkhausen machte sie 1919 hörbar, Heisenberg erklärte sie 1928.
Pierre Weiss (1865--1940) begründete mit seiner Molekularfeldtheorie die moderne Theorie des Ferromagnetismus. Von ihm stammt auch das Curie-Weiss-Gesetz \(\chi = C/(T - T_C)\), das beschreibt, wie sich ein Ferromagnet oberhalb seiner Curie-Temperatur verhält. Mehr zu Weiss →
Und genau hier liegt der Hebel: Legt man ein Feld an, muss man nicht mehr einzelne Atome ausrichten, sondern nur noch ganze Bezirke dazu bringen, sich zu einigen. Das kostet wenig Energie und liefert enorm viel Wirkung.
| Stoff | \(\mu_r\) | Sorte |
|---|---|---|
| Wismut | 0,99983 | diamagnetisch |
| Wasser | 0,999991 | diamagnetisch |
| Vakuum | 1 (exakt) | -- |
| Aluminium | 1,000022 | paramagnetisch |
| Ferrit (MnZn) | 1.000--15.000 | ferromagnetisch |
| Eisen (Trafoblech) | 4.000--10.000 | ferromagnetisch |
| Permalloy (NiFe) | bis 100.000 | ferromagnetisch |
Der Sprung in der Tabelle ist der Grund für dieses Kapitel. Dia- und Paramagnetismus liegen bei \(1 \pm 10^{-5}\) -- messbar, aber für den Spulenbau bedeutungslos. Ferromagnetismus liegt vier Größenordnungen darüber, und deshalb steckt in jedem Trafo, jeder Drossel und jedem Motor ein Kern.
Was beim Magnetisieren passiert
Der Weg vom unmagnetischen Eisen zum gesättigten läuft in drei Phasen ab, und man kann sie in der Magnetisierungskurve unterscheiden:
1. Wandverschiebung (reversibel). Bei kleinen Feldern wachsen die Bezirke, die zufällig schon günstig liegen, auf Kosten ihrer Nachbarn. Die Wände zwischen ihnen verschieben sich. Nimmt man das Feld weg, gehen sie zurück.
2. Wandverschiebung (irreversibel). Bei größeren Feldern springen die Wände über Störstellen im Kristall hinweg und bleiben dort hängen. Das ist der steile Teil der Kurve -- und es ist ein ruckartiger Vorgang. Warum er ruckelt und was daraus folgt, steht gleich im nächsten Abschnitt.
3. Drehung. Sind alle Bezirke vereinigt, bleibt nur noch, das gemeinsame Moment aus der bevorzugten Kristallrichtung in die Feldrichtung zu drehen. Das kostet viel Feld für wenig Zuwachs -- die Kurve flacht ab.
Danach ist Schluss: Sättigung. Die drei Phasen sind in der Abbildung weiter unten als Neukurve gezeichnet.
Warum es ruckelt: der Barkhausen-Effekt
Der zweite Schritt verdient einen genaueren Blick, denn dort sitzt die Ursache für fast alles, was ein Kern an Verlusten produziert -- und für die Tatsache, dass es Permanentmagnete überhaupt gibt.
Eine Bezirkswand ist beweglich, aber nicht frei
Die Grenze zwischen zwei Weiss-Bezirken ist keine gedachte Linie, sondern eine reale Übergangszone von rund hundert Atomlagen Dicke. Darin drehen sich die Momente allmählich aus der einen Richtung in die andere. Diese Zone kostet Energie; sie verhält sich ähnlich wie eine Seifenhaut mit Oberflächenspannung und will ihre Fläche klein halten.
Der Kristall, durch den sie wandern soll, ist alles andere als perfekt. Er enthält Fremdatome, Leerstellen, Versetzungen, Korngrenzen, eingeschlossene Oxide und Karbide, mikroskopische Poren. Läuft die Wand über so eine Störstelle, spart sie dort ein Stück ihrer eigenen Fläche ein -- die Störstelle erledigt einen Teil der Arbeit. Auf der Störstelle sitzt die Wand also energetisch günstiger als daneben.
Jede Störstelle ist damit eine Mulde, in der die Wand einrastet. Der Fachbegriff dafür ist Pinning.
Der Ablauf
Damit wird verständlich, warum die Bewegung nicht gleichmäßig abläuft:
- Feld erhöhen → die Wand bleibt eingerastet und wölbt sich nur durch, wie eine eingespannte Membran. Das ist elastisch, und beim Zurücknehmen des Feldes federt sie zurück. Das ist Phase 1 von oben.
- Feld weiter erhöhen → irgendwann reicht der Druck aus, und die Wand reißt los.
- Sie schnellt vorwärts, bis sie in die nächste Mulde fällt, und rastet dort wieder ein.
Der entscheidende Punkt ist Schritt 3: Die Wand fällt nicht in ihre alte Mulde zurück, wenn man das Feld wegnimmt. Sie sitzt jetzt in einer anderen. Das Material hat seine Vorgeschichte gespeichert -- und genau das ist die Hysterese, von der weiter unten die Rede sein wird.
Warum man es hören kann
Ein solcher Sprung läuft in Mikrosekunden ab. In diesem Moment kippt ein kleines Volumen des Kerns seine Magnetisierung schlagartig um, der Fluss ändert sich sprunghaft -- und ein sprunghaftes \(\mathrm{d}\Phi/\mathrm{d}t\) ist nach dem Induktionsgesetz nichts anderes als ein Spannungsimpuls in jeder Wicklung, die den Kern umfasst.
Fährt man das Feld langsam hoch, passieren Millionen solcher Sprünge nacheinander, jeder an einer anderen Stelle im Kristall. Die Wicklung liefert entsprechend viele kleine, unregelmäßige Impulse. Auf einen Verstärker und einen Lautsprecher gegeben, klingt das wie Knistern oder Rauschen, ähnlich wie Sand, den man über Papier schüttet.
Die glatte Magnetisierungskurve aus dem Lehrbuch ist also eine Lüge -- oder freundlicher: eine Mittelung. In Wirklichkeit ist sie eine Treppe mit Millionen winziger Stufen.
Was Barkhausen damit bewiesen hat
Das ist keine Kuriosität, sondern war 1919 der erste experimentelle Nachweis, dass es Weiss-Bezirke gibt. Pierre Weiss hatte sie 1907 rein theoretisch postuliert, weil er ohne sie den Ferromagnetismus nicht erklären konnte. Gesehen hatte sie niemand; die Mittel dazu gab es nicht.
Barkhausen hörte sie. Sein Aufbau war für heutige Verhältnisse trivial -- eine Spule um eine Eisenprobe, ein Verstärker, ein Kopfhörer, und ein Magnet, den er langsam näherte. Entscheidend war der Verstärker: Röhrenverstärker waren gerade erst brauchbar geworden, und Barkhausen war einer der führenden Röhrenfachleute seiner Zeit. Er hatte das Werkzeug, weil er es selbst mitentwickelt hatte.
Dass Magnetisierung in Sprüngen abläuft, war damit bewiesen -- und wenn sie springt, muss sie in Portionen organisiert sein. Die Bezirke waren real.
Heinrich Barkhausen (1881--1956) erhielt 1911 in Dresden die erste Professur für Schwachstromtechnik überhaupt und prägte damit ein ganzes Fach. Neben dem nach ihm benannten Effekt stammt von ihm die Schwingbedingung für Oszillatoren -- Schleifenverstärkung 1 bei 0° Phasendrehung --, die man an jedem Rechteckgenerator nachrechnet. Mehr zu Barkhausen →
Und was das für die Praxis bedeutet
Die Sprünge sind die Verluste. Jedes Losreißen ist unumkehrbar: Die Energie, die zum Ausrasten nötig war, kommt beim Zurückfahren des Feldes nicht wieder heraus. Sie geht in lokale Wirbelströme und Gitterschwingungen, also in Wärme. Die Fläche der Hystereseschleife weiter unten ist nichts anderes als die Summe über alle diese Sprünge. Wenn ein Trafokern warm wird, ist das buchstäblich das Aufaddieren von Milliarden mikroskopischer Rucke pro Sekunde.
Dieselbe Ursache, zwei Vorzeichen. Damit erklärt sich auch die Einteilung in weich- und hartmagnetisch:
| wenige/schwache Störstellen | viele/starke Störstellen | |
|---|---|---|
| Wände | laufen leicht | sitzen fest |
| Koerzitivfeldstärke \(H_c\) | klein | groß |
| Ergebnis | weichmagnetisch -- Trafo, Drossel, Motor | hartmagnetisch -- Permanentmagnet |
Die Koerzitivfeldstärke ist im Kern nichts anderes als ein Maß dafür, wie fest die Wände gepinnt sind. Und das dreht die Bewertung um: Störstellen, die im Trafoblech Verluste erzeugen und deshalb durch Reinheit, große Körner und Glühen bekämpft werden, sind im Permanentmagneten genau das, was ihn permanent macht.
Mechanische Spannung erzeugt Pinning-Zentren. Ein Kern, der fallen gelassen, zu stramm bewickelt oder mit zu viel Drehmoment verschraubt wurde, kann messbar an Permeabilität verlieren und mehr Verluste zeigen -- ohne dass man ihm etwas ansieht. Bei Ferriten kommt das über die Magnetostriktion zustande; bei manchen Sorten reicht schon der Druck einer Klammer.
Man misst es heute absichtlich. Weil das Pinning von Gefüge, Härte und Eigenspannung abhängt, verrät das Barkhausen-Rauschen etwas über den Zustand eines Stahlteils. Die Barkhausen-Rauschanalyse ist ein zerstörungsfreies Prüfverfahren und wird industriell eingesetzt, um an Zahnrädern, Lagerringen oder Kurbelwellen Schleifbrand, Eigenspannungen und Einhärtetiefe zu prüfen. Aus dem Knistern ist ein Messgerät geworden.
Zwei Feldgrößen: B und H
Bis hierher kam die Serie mit einer einzigen magnetischen Größe aus, der Flussdichte \(\vec B\). Sobald Materie im Spiel ist, braucht man eine zweite -- und der Grund dafür ist einfach.
Man muss unterscheiden zwischen dem, was man von außen aufprägt, und dem, was am Ende herauskommt.
Die Wicklung erzeugt eine Durchflutung: so und so viele Windungen mal Strom, verteilt über eine Länge. Das ist die magnetische Feldstärke
Sie hängt nur von der Wicklung und vom Strom ab -- nicht davon, was im Kern steckt. \(H\) ist die Größe, die man einstellt.
Was daraufhin im Material passiert, ist die Magnetisierung \(M\): das ausgerichtete magnetische Moment pro Volumen, also der Beitrag des Materials selbst. Beides zusammen ergibt die Flussdichte
und für lineare Materialien, solange man unter der Sättigung bleibt, schreibt man das kompakter:
Wie man es sich merkt
| \(\vec H\) | \(\vec B\) | |
|---|---|---|
| Name | magnetische Feldstärke | magnetische Flussdichte |
| Einheit | A/m | Tesla |
| Bestimmt durch | Wicklung und Strom | Wicklung, Strom und Material |
| Rolle | die Ursache, die man einstellt | die Wirkung, die man misst |
Wirksam ist immer \(\vec B\). Die Lorentzkraft rechnet mit \(\vec B\), die Induktion auch, und ein Hall-Sensor misst \(\vec B\). \(\vec H\) ist die Buchführungsgröße dazwischen. Ihr Nutzen steckt im Durchflutungssatz, der sich mit \(\vec H\) so schreiben lässt:
Rechts steht nur der Spulenstrom -- das Material kommt gar nicht darin vor. Genau das macht die Größe brauchbar: Ein Kern mit Luftspalt lässt sich damit rechnen wie ein Stromkreis. Der Fluss ist überall derselbe, bei gleichem Querschnitt also auch \(B\); aufgeteilt wird nur \(H\), und zwar im Verhältnis der Permeabilitäten. Im Luftspalt ist \(H\) um den Faktor \(\mu_r\) größer als im Eisen -- deshalb schluckt ein Bruchteil eines Millimeters Spalt den größten Teil der Durchflutung.
Genau deshalb taucht \(H\) erst hier auf: Im Vakuum sind beide dasselbe (bis auf den Faktor \(\mu_0\)), und die Unterscheidung wäre Ballast gewesen. Erst mit einem Kern lohnt sie sich.
Dass die Namen unglücklich verteilt sind, muss man leider hinnehmen: „Feldstärke" klingt nach der wichtigeren Größe, ist aber die Hilfsgröße. Historisch kommt das daher, dass man \(H\) zuerst hatte.
Und in der Elektrostatik? Die gibt es dort auch
Wer bis hierher gelesen hat, stellt zu Recht die Frage: In der Elektrostatik kamen wir mit einer Größe aus, dem \(\vec E\)-Feld. Warum dort nicht auch zwei?
Es gibt sie dort auch. Das Gegenstück zu \(\vec H\) heißt dielektrische Verschiebung \(\vec D\), und die beiden Definitionen sind Zeile für Zeile dieselbe Konstruktion:
\(\vec P\) ist die Polarisation, also das ausgerichtete elektrische Moment pro Volumen -- die Antwort des Materials, genau wie \(\vec M\) im magnetischen Fall. Aus dem Kondensator-Kapitel ist sie schon bekannt.
Nur: Die Rollen sind vertauscht.
| elektrisch | magnetisch | |
|---|---|---|
| von außen aufgeprägt, materialunabhängig | \(\vec D\) | \(\vec H\) |
| Antwort des Materials | \(\vec P\) | \(\vec M\) |
| wirksam -- übt Kraft auf Ladung aus | \(\vec E\) | \(\vec B\) |
| trägt den Namen „Feldstärke" | \(\vec E\) | \(\vec H\) |
In der Elektrostatik heißt die wirksame Größe „Feldstärke", im Magnetismus die Hilfsgröße. Daher das ungute Gefühl, dass mit den Namen etwas nicht stimmt -- es stimmt tatsächlich etwas nicht, aber erst im Vergleich der beiden Gebiete. Der Grund ist historisch: \(H\) wurde in Analogie zu \(E\) eingeführt, damals über gedachte magnetische Ladungen an den Polen eines Magneten, mit einem Coulomb-Gesetz dafür. Diese Vorstellung ist gestorben -- Monopole gibt es nicht -- der Name blieb.
Warum \(\vec D\) im Alltag trotzdem fast nie auftaucht, hat zwei sehr praktische Gründe.
Erstens: Man gibt Spannung vor, nicht Ladung. An einem Kondensator stellt man \(U\) ein, und daraus folgt sofort \(E = U/d\) -- ohne dass man wissen muss, was zwischen den Platten steckt. Die Größe, die man in der Hand hat, ist hier schon die wirksame. Bei einer Spule stellt man dagegen den Strom ein, und der Strom liefert \(H\) -- also die Hilfsgröße. Was daraus an \(B\) wird, entscheidet der Kern. Die Asymmetrie liegt nicht in der Physik, sondern darin, was ein Netzteil liefert.
Zweitens: Dielektrika sind langweilig. Gängige Isolatoren haben \(\varepsilon_r\) zwischen 1 und 10, und ihre Antwort ist linear -- keine Hysterese, keine Sättigung, keine Vorgeschichte. So ein Material lässt sich vollständig in eine Konstante packen, man schreibt \(\varepsilon_0\varepsilon_r\) und ist fertig. Ferromagnetika bringen dagegen \(\mu_r\) bis 100.000 mit, dazu Hysterese und Sättigung. Wo der Materialbeitrag das Geschehen beherrscht, lohnt es sich, ihn sauber vom Rest zu trennen.
Die Ausnahme, die die Regel bestätigt: Es gibt Dielektrika, die sich genau wie Eisen benehmen -- ferroelektrische Keramiken wie Bariumtitanat. Sie haben Domänen, Domänenwände, Hysterese, Remanenz, Sättigung und sogar eine Curie-Temperatur (bei BaTiO₃ rund 120 °C). Und man hat sie längst in der Schublade: Es sind die Klasse-2-Kondensatoren, X7R und X5R. Dass ein X7R unter Gleichspannung einen Großteil seiner Kapazität verliert, ist dieselbe Physik wie die Sättigung eines Ferritkerns -- die Domänen sind ausgerichtet, mehr geht nicht. Details dazu im Kondensator-Artikel.
Sättigung -- die Grenze, die jede Drossel begrenzt
Sind alle Momente ausgerichtet, kann das Material nichts mehr beitragen -- \(M\) läuft in einen konstanten Endwert. Erhöht man \(H\) weiter, wächst \(B\) nur noch so, wie es im Vakuum auch gewachsen wäre:
Anschaulich: Der Kern ist ein Verstärker mit begrenztem Hub. Unterhalb der Sättigung liefert er den Faktor \(\mu_r\), oberhalb nur noch einen konstanten Zuschlag.
Für die Praxis ist das die wichtigste Aussage dieses Artikels, denn die Folgen sind unangenehm. Die Induktivität \(L = \mu_0\mu_r N^2A/l\) hängt direkt an \(\mu_r\) -- und das bricht in der Sättigung zusammen. Eine gesättigte Drossel ist keine Drossel mehr, sondern ein Stück Draht.
Warum das den Schalttransistor mitnimmt
Dass die Induktivität einbricht, ist noch kein Todesurteil -- der Schritt vom kleineren \(L\) zum zerstörten Transistor braucht vier Glieder, und erst zusammen ergeben sie eine Kette.
1. \(L\) fällt nicht auf null, aber um den Faktor \(\mu_r\). Übrig bleibt ungefähr der Wert, den dieselbe Wicklung ohne Kern hätte. Genau um diesen Faktor steigt nach \(\mathrm{d}i/\mathrm{d}t = u/L\) die Anstiegsgeschwindigkeit. Ein Zahlenbeispiel, Abwärtswandler mit 24 V Eingang, 12 V Ausgang, \(L = 100\ \mu\text{H}\):
Aus einem gemächlichen Rampenstrom wird eine fünfzigmal steilere Flanke.
2. Der Vorgang ist rückgekoppelt. Mehr Strom treibt den Kern tiefer in die Sättigung, das senkt \(L\) weiter, was den Strom noch schneller steigen lässt. Deshalb zeigt der Stromverlauf im Oszilloskop keine steilere Gerade, sondern den charakteristischen Haken nach oben: erst die normale Rampe, dann ein Knie, dann fast senkrecht. Wer diesen Haken sieht, muss nicht weitersuchen.
3. Die Strombegrenzung kommt zu spät. Jeder Schaltregler hat eine Spitzenstrombegrenzung, aber sie braucht Zeit: Komparator, Logik, Gatetreiber und das Ausräumen der Gateladung ergeben zusammen typisch 100 bis 300 ns. Bei 0,12 A/µs wächst der Strom in dieser Zeit um wenige Milliampere -- die Begrenzung greift sauber. Bei 6 A/µs sind es über ein Ampere, und wegen Punkt 2 wird es während der Reaktionszeit noch schneller. Die Schutzschaltung ist nicht defekt, sie ist schlicht überholt worden.
4. Und dann verlässt der MOSFET den ohmschen Bereich. Das ist der eigentliche Tötungsmechanismus, und er ist kein Überstromproblem im üblichen Sinn. Ein MOSFET kann bei gegebener Gate-Spannung nur einen bestimmten Strom führen. Verlangt die Schaltung mehr, geht er in die Abschnürung: Er begrenzt den Strom selbst -- und übernimmt dafür die volle Eingangsspannung. Aus \(24\ \text{V} \times 60\ \text{mV}\) Verlustleistung im Normalbetrieb werden 24 V mal zweistelliger Ampere-Wert, also einige hundert Watt in einem Chip von wenigen Quadratmillimetern.
Damit liegt der Arbeitspunkt außerhalb des sicheren Arbeitsbereichs (SOA), und dort versagt das Bauteil nicht durch gleichmäßige Erwärmung, sondern durch Stromeinschnürung: Die heißeste Zelle leitet besser, zieht deshalb mehr Strom, wird noch heißer. Die zweite Rückkopplung innerhalb weniger Mikrosekunden.
Das Ergebnis: Ein gesättigter Kern geht nicht langsam kaputt -- er nimmt den Schalttransistor mit, und zwar innerhalb eines einzigen Schaltzyklus. Der Kern selbst überlebt es meist unbeschadet, was die Fehlersuche zusätzlich erschwert: Kaputt ist der Halbleiter, schuld ist die Drossel.
Besonders unangenehm ist das bei Sperr- und Durchflusswandlern, wo der Primärstrom nicht zusätzlich durch eine Ausgangsdrossel gebremst wird. Und weil \(B_\text{sät}\) mit der Temperatur sinkt, tritt der Fehler gern erst nach zwanzig Minuten Betrieb auf -- im kalten Labor läuft das Gerät.
Typische Sättigungsflussdichten:
| Kernmaterial | \(B_{\text{sät}}\) |
|---|---|
| Ferrit (MnZn) | 0,4--0,5 T |
| Eisenpulver | 1,0--1,5 T |
| Trafoblech (FeSi) | 1,9--2,0 T |
| Vitroperm / Nanokristallin | ~1,2 T |
Die Hysterese
Fährt man das Feld nicht nur hoch, sondern auch wieder herunter, folgt die Kurve nicht demselben Weg zurück -- die irreversiblen Wandsprünge von oben sorgen dafür. Es entsteht die berühmte Schleife mit drei Kenngrößen:
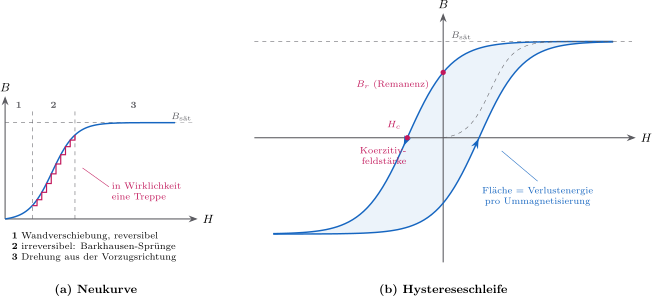
Links die Neukurve: der Weg vom unmagnetischen Zustand in die Sättigung, aufgeteilt in die drei Phasen -- der steile Abschnitt ist in Wirklichkeit die Barkhausen-Treppe. Rechts die Hystereseschleife, die entsteht, wenn man das Feld anschließend hin und her fährt. Die gestrichelte Kurve im Inneren ist die Neukurve von links; sie wird nur ein einziges Mal durchlaufen und ist danach für immer verlassen.
- Sättigungsflussdichte \(B_s\) -- der Maximalwert, siehe oben.
- Remanenz \(B_r\) -- was übrig bleibt, wenn man das Feld auf null zurückfährt. Das ist der Grund, warum ein Stück Eisen magnetisiert bleibt.
- Koerzitivfeldstärke \(H_c\) -- das Gegenfeld, das man braucht, um es wieder zu entmagnetisieren.
Daraus ergibt sich die wichtigste Einteilung der Kernwerkstoffe:
Weichmagnetisch heißt schmale Schleife, kleines \(H_c\): leicht ummagnetisierbar, wenig Verlust. Das ist, was man für Trafos, Drosseln und Motoren will.
Hartmagnetisch heißt breite Schleife, großes \(H_c\): schwer ummagnetisierbar, bleibt magnetisch. Das sind Permanentmagnete -- und für die ist die Remanenz kein Nachteil, sondern der Zweck.
Die eingeschlossene Fläche der Schleife ist die Verlustenergie pro Ummagnetisierungszyklus und pro Volumen. Daraus folgt unmittelbar, dass die Hystereseverluste proportional zur Frequenz wachsen: Bei 100 kHz durchläuft man die Schleife hunderttausendmal pro Sekunde. Das ist einer der beiden Verlustmechanismen aus Teil 13 -- der andere sind die Wirbelströme.
Die Curie-Temperatur
Erhitzt man einen Ferromagneten, gewinnt irgendwann die Wärmebewegung gegen die Austauschwechselwirkung. Oberhalb der Curie-Temperatur brechen die Weiss-Bezirke zusammen, und das Material wird schlagartig paramagnetisch -- \(\mu_r\) fällt von einigen tausend auf ungefähr 1.
| Material | \(T_C\) |
|---|---|
| MnZn-Ferrit | 150--250 °C |
| Nickel | 358 °C |
| Eisen | 770 °C |
| Kobalt | 1121 °C |
Für Ferritkerne ist das eine reale Betriebsgrenze und keine akademische Zahl: 150 °C erreicht ein Schaltnetzteil-Übertrager im Fehlerfall mühelos, und wenn er sie erreicht, verliert er seine Induktivität -- mit denselben Folgen wie bei der Sättigung.
Genutzt wird der Effekt beim Induktionskochfeld mit Abschaltautomatik und in Lötspitzen, deren Heizung sich über den Curie-Punkt des Spitzenmaterials selbst regelt.
Kernmaterialien in der Praxis
Die Wahl des Kernmaterials ist immer ein Kompromiss zwischen hoher Sättigung, hohem \(\mu_r\) und niedrigen Verlusten bei der Betriebsfrequenz:
| Material | typisch bis | \(B_s\) | Warum |
|---|---|---|---|
| Trafoblech (FeSi) | ~1 kHz | 1,9 T | höchste Sättigung, aber leitfähig → nur geblecht brauchbar |
| Ferrit MnZn | 10 kHz--1 MHz | 0,45 T | hoher spezifischer Widerstand → kaum Wirbelströme |
| Ferrit NiZn | 1--500 MHz | 0,3 T | noch höherer Widerstand, dafür kleineres \(\mu_r\) |
| Eisenpulver | 10 kHz--1 MHz | 1,4 T | verteilter Luftspalt, weiche Sättigung |
| Nanokristallin | bis ~100 kHz | 1,2 T | sehr kleine Verluste, teuer |
Der rote Faden dahinter ist der spezifische Widerstand. Ein Kern steht im wechselnden Feld und ist damit selbst eine kurzgeschlossene Windung -- in ihm werden nach Teil 11 Wirbelströme induziert. Bei 50 Hz bekommt man die mit Blechung in den Griff; bei 100 kHz nicht mehr, und dann braucht man ein Material, das magnetisch weich, elektrisch aber praktisch ein Isolator ist. Genau das ist Ferrit: eine Keramik.
Der magnetische Kreis
Für den letzten Abschnitt fehlt noch ein Werkzeug -- und es ist dasselbe, das der Praktiker beim Auslegen einer Drossel tatsächlich benutzt.
Der Durchflutungssatz in der Form \(\oint \vec H \cdot \mathrm{d}\vec s = N I\) hat eine bemerkenswerte Eigenschaft: Rechts steht nur der Spulenstrom. Zerlegt man den Weg in Abschnitte -- ein Stück Ferrit, ein Stück Luft --, addieren sich links deren Beiträge. Das ist formal genau die Maschenregel, und damit lässt sich ein Kern rechnen wie ein Stromkreis.
| elektrisch | magnetisch | |
|---|---|---|
| Spannung \(U\) | Durchflutung \(\Theta = N I\) | in A |
| Strom \(I\) | magnetischer Fluss \(\Phi\) | in Wb \(=\) Vs |
| Widerstand \(R = \dfrac{l}{\sigma A}\) | magnetischer Widerstand \(R_m = \dfrac{l}{\mu_0\mu_r A}\) | in 1/H |
| \(U = R\,I\) | \(\Theta = R_m\,\Phi\) | Hopkinsonsches Gesetz |
| Reihenschaltung: \(R\) addieren | Reihenschaltung: \(R_m\) addieren |
Der magnetische Widerstand heißt auch Reluktanz, sein Kehrwert Permeanz. Beide Namen stehen in Kerndatenblättern.
Damit wird die Induktivität eine Formel mit zwei Zeilen. Der Fluss ist \(\Phi = \Theta/R_m = NI/R_m\), die Wicklung sieht ihn \(N\)-fach, also ist \(\Psi = N\Phi = N^2 I / R_m\) und damit
Genau das ist der \(A_L\)-Wert aus dem Kerndatenblatt: Er ist der Kehrwert des magnetischen Widerstands, angegeben in nH pro Windung zum Quadrat, sodass man nur noch \(L = A_L\,N^2\) rechnen muss. Wer schon einmal einen Ferritkern bestellt hat, hat den magnetischen Widerstand also längst benutzt.
Ein Kern mit Spalt, durchgerechnet
Ferritkern, mittlere Weglänge \(l_{\text{Fe}} = 100\) mm, Querschnitt \(A = 100\ \text{mm}^2\), \(\mu_r = 2000\), dazu \(N = 50\) Windungen.
Jetzt ein Luftspalt von nur 1 mm, also einem Hundertstel der Weglänge -- aber ohne den Faktor 2000:
| ohne Spalt | mit 1 mm Spalt | |
|---|---|---|
| \(R_m\) gesamt | \(4{,}0\cdot10^5\) | \(8{,}4\cdot10^6\) |
| davon im Spalt | -- | 95 % |
| \(L = N^2/R_m\) | 6,3 mH | 299 µH |
| \(I\) bei \(B = 0{,}4\) T | 0,32 A | 6,7 A |
| gespeicherte Energie \(\tfrac12 LI^2\) | 0,32 mJ | 6,7 mJ |
Ein Spalt von einem Prozent der Weglänge übernimmt 95 % des gesamten magnetischen Widerstands. Das ist keine Feinkorrektur, sondern die dominierende Größe -- der Faktor ist exakt \(\mu_r\) mal dem Längenverhältnis, hier \(2000/100 = 20\).
Und die letzte Zeile ist die eigentliche Pointe: Die Induktivität sinkt um den Faktor 21, der zulässige Strom steigt um denselben Faktor -- und weil die Energie mit \(I^2\) geht, speichert derselbe Kern mit Spalt einundzwanzigmal mehr Energie. Genau darum wird gesägt.
Wo die Analogie endet
Sie ist nützlich, aber sie ist ein Bild und keine Identität. Drei Unterschiede sollte man kennen:
- \(R_m\) verbraucht keine Energie. Ein elektrischer Widerstand setzt Leistung in Wärme um; ein magnetischer Widerstand speichert Energie und gibt sie zurück. Die echten Kernverluste sind Hysterese und Wirbelströme -- die stehen in diesem Modell gar nicht drin.
- \(\mu_r\) ist nicht konstant. Der magnetische Widerstand des Kerns hängt von Aussteuerung und Temperatur ab. Ein magnetischer Kreis ist immer ein nichtlinearer Kreis -- und genau deshalb ist es so angenehm, wenn ein Luftspalt ihn dominiert, denn dessen \(\mu_r = 1\) ist eine Naturkonstante.
- Der Fluss bleibt nicht im Kern. Strom bleibt im Draht, weil Kupfer rund \(10^{20}\)-mal besser leitet als die Luft daneben. Beim Magnetfeld beträgt das Verhältnis nur \(10^3\) bis \(10^4\) -- entsprechend viel Streufluss verlässt den Kern. Am Luftspalt beult das Feld sichtbar aus (Randfluss), was die wirksame Spaltfläche vergrößert und \(R_m\) typisch um 5 bis 20 % senkt. In Katalogen ist das im \(A_L\)-Wert bereits eingerechnet, in der eigenen Rechnung nicht.
Warum Speicherdrosseln einen Luftspalt haben
Zum Schluss die Frage, die am meisten irritiert: Warum sägt man in einen sorgfältig ausgesuchten Kern absichtlich einen Spalt, der doch alles verschlechtert?
Die Antwort hat zwei Teile.
Erstens verlagert der Spalt die Energie dorthin, wo sie hingehört. Die Energiedichte im Feld ist \(w = B^2/(2\mu_0\mu_r)\) -- sie ist also umgekehrt proportional zu \(\mu_r\). Bei gleichem \(B\) speichert Luft mit \(\mu_r = 1\) pro Kubikzentimeter tausendmal mehr Energie als Ferrit. Ein Millimeter Luftspalt fasst damit mehr als der ganze Kern drumherum. Eine Speicherdrossel speichert ihre Energie im Luftspalt, nicht im Eisen -- der Kern führt nur den Fluss dorthin.
Zweitens macht der Spalt die Drossel berechenbar. Wie eben gerechnet, stellt der Spalt 95 % des magnetischen Widerstands -- und \(L = N^2/R_m\) hängt damit fast nur noch von der Spaltlänge ab -- also von einer Größe, die man mechanisch genau einstellen kann, statt von einem Materialkennwert, der mit Temperatur und Aussteuerung schwankt.
Der Preis ist eine kleinere Induktivität pro Windung. Der Gewinn ist der höhere Sättigungsstrom: Weil das Feld im Kern für denselben Strom kleiner bleibt, sättigt er später. Genau darum geht es bei einer Speicherdrossel.
Dasselbe Prinzip in verteilter Form sind die Eisenpulverkerne: unzählige mikroskopische Körner, jedes von einem Isolierfilm umgeben. Der Luftspalt ist dort über das ganze Volumen verteilt, was eine weiche, allmähliche Sättigung ergibt statt eines scharfen Knicks -- angenehm für Regelkreise, die sonst schlagartig ihr Verhalten ändern.
Und daraus folgt auch der Unterschied zum Transformator: Der soll keine Energie speichern, sondern sie durchreichen. Er bekommt deshalb keinen Luftspalt -- außer beim Sperrwandler, der ja gerade zwischenspeichern soll und technisch eher eine gekoppelte Speicherdrossel ist als ein Trafo.
Ausblick
Damit ist Kapitel III abgeschlossen. Wie sich zeitlich ändernde Felder verhalten -- und warum eine Spule den Strom nicht springen lässt -- steht in Kapitel IV, beginnend mit Teil 11.
Weiterführendes
- Biot-Savart und Ampère -- Teil 9, das Feld ohne Materie
- Selbstinduktion und Feldenergie -- Teil 12, wo \(\mu_r\) in die Induktivität eingeht
- Der Transformator -- Teil 13, Kernverluste und Sättigung im Betrieb
- Herleitung: Induktivität der langen Spule -- die Formel, in der \(\mu_r\) steht
Inhalt
- Materie im Magnetfeld
- Woher der Magnetismus der Materie kommt
- Die drei Sorten
- Was beim Magnetisieren passiert
- Warum es ruckelt: der Barkhausen-Effekt
- Zwei Feldgrößen: B und H
- Sättigung -- die Grenze, die jede Drossel begrenzt
- Die Hysterese
- Die Curie-Temperatur
- Kernmaterialien in der Praxis
- Der magnetische Kreis
- Warum Speicherdrosseln einen Luftspalt haben
- Ausblick
- Weiterführendes
Was sich geändert hat
- — Magnetischen Kreis ergänzt: Reluktanz, Hopkinsonsches Gesetz, L = N²/Rm und der A_L-Wert als dessen Kehrwert -- dazu ein durchgerechneter Kern mit 1 mm Luftspalt, der 95 % des magnetischen Widerstands stellt und 21-mal mehr Energie speichert.
- — Korrektur: Der magnetische Widerstand war zuvor damit begründet, H bleibe an Materialgrenzen stetig. Das ist für den wichtigsten Fall falsch herum -- im Luftspalt bleibt B gleich und H springt. Ersetzt durch den tatsächlichen Nutzen: Im Durchflutungssatz steht rechts nur der Spulenstrom.
- — B und H sauber eingeführt. Die Sättigungsformel benutzte beide Größen, ohne sie je definiert zu haben; neu ist auch der Vergleich mit D und E in der Elektrostatik samt der Erklärung, warum dort die wirksame Größe „Feldstärke" heißt und hier die Hilfsgröße.
- — Barkhausen-Effekt vom Nebensatz zum eigenen Abschnitt: Pinning an Störstellen als Ursache der Hysterese, die Schleifenfläche als Summe der Sprünge, und warum dieselben Defekte im Trafoblech schaden und den Permanentmagneten permanent machen.
- — Abbildung zur Hysterese ergänzt (Neukurve mit den drei Phasen und der Barkhausen-Treppe, daneben die Schleife mit B_sät, B_r, H_c und der Verlustfläche). Namensherkunft der Weiss-Bezirke ergänzt, Biografie zu Pierre Weiss angelegt.
- — Die Aussage „ein gesättigter Kern nimmt den Schalttransistor mit" war eine Behauptung ohne Begründung. Jetzt als Kette in vier Gliedern bis zum eigentlichen Tötungsmechanismus: Der MOSFET verlässt den ohmschen Bereich und stirbt an Stromeinschnürung.