Integrator, Differenzierer und PI-Regler
Teil 7 der Serie Operationsverstärker. Voraussetzung: Teil 2 (virtuelle Masse) und Teil 5 (komplexe Widerstände, Bode-Diagramm).
In Teil 6 war der Kondensator in der Schleife ein Störenfried: eine ungewollte Kapazität, die Phase frisst. In diesem Teil setzen wir ihn absichtlich in die Gegenkopplung. Dann rechnet der OPV nicht mehr nur mit Spannungen, sondern mit der Zeit: Er integriert, er differenziert – und in der Kombination wird er zum Regler, wie er im Stromverstärker für Spulen den Spulenstrom führt.
Das ist zugleich die Rückkehr zu den Wurzeln: Der Name „Operationsverstärker“ stammt aus den Analogrechnern der 1940er-Jahre, und deren Kernbaustein war genau dieser Integrator.
Der Integrator
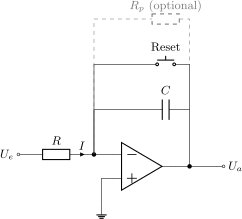
Wir nehmen den invertierenden Verstärker aus Teil 2 und ersetzen den Rückführwiderstand durch einen Kondensator:
Herleitung im Zeitbereich
Der Minus-Eingang ist wieder virtuelle Masse (Teil 2). Durch \(R\) fließt also
Dieser Strom kann nicht in den OPV und fließt vollständig in den Kondensator. Ein Kondensator mit dem Strom \(I\) ändert seine Spannung mit der Geschwindigkeit \(\frac{dU_C}{dt} = \frac{I}{C}\). Seine linke Seite liegt auf 0 V, die rechte am Ausgang. Weil der Strom von links kommt, wird die rechte Seite negativer:
Aufintegriert, mit der Startspannung \(U_a(0)\):
Die Ausgangsspannung ist das (invertierte) Integral der Eingangsspannung. Das Produkt \(RC\) heißt Integrationszeitkonstante \(\tau\).
In Worten: Liegt am Eingang eine konstante Spannung, läuft der Ausgang mit konstanter Geschwindigkeit los – eine Rampe. Mit \(R\) = 1 MΩ und \(C\) = 1 µF ist \(\tau\) = 1 s; bei \(U_e\) = 0,5 V fällt der Ausgang um 0,5 V pro Sekunde. Wechselt die Eingangsspannung das Vorzeichen, kehrt die Rampe um. Ein Rechteck am Eingang wird so zum Dreieck am Ausgang.
Herleitung im Frequenzbereich
Mit komplexen Widerständen (Teil 5) ist der Integrator einfach ein invertierender Verstärker mit \(R_2 = Z_C = \frac{1}{j\omega C}\):
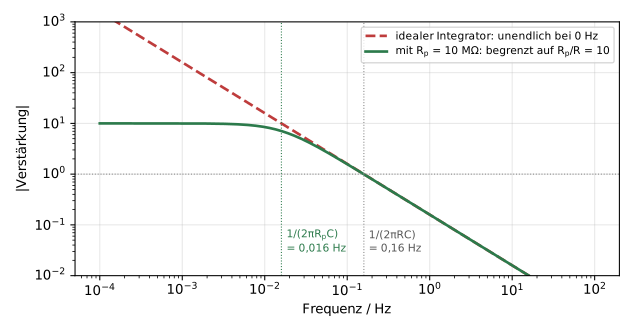
- Der Betrag \(\frac{1}{\omega RC}\) fällt mit 20 dB pro Dekade – genau wie die Leerlaufverstärkung eines OPV aus Teil 5. Bei \(f = \frac{1}{2\pi RC}\) ist er 1.
- Die Phase ist bei jeder Frequenz um 90° gedreht (zusätzlich zur Invertierung): Aus einem Sinus wird ein Kosinus.
- Bei 0 Hz wird der Betrag unendlich. Und das ist das Problem des Integrators.
Das Problem: Drift
Unendliche Verstärkung bei Gleichspannung heißt: Jede noch so kleine Gleichspannung am Eingang wird endlos aufintegriert. Und eine solche gibt es immer – die Fehler aus Teil 4:
- Der Offset \(U_{os}\) wirkt wie eine Eingangsspannung. Beim LM324 mit 3 mV, \(R\) = 1 MΩ und \(C\) = 1 µF wandert der Ausgang um 3 mV pro Sekunde.
- Der Biasstrom fließt direkt in den Kondensator: 20 nA in 1 µF sind 20 mV pro Sekunde.
Ohne Eingangssignal kriecht der Ausgang also mit einigen 10 mV pro Sekunde in eine Richtung und klebt nach wenigen Minuten an der Versorgung. Ein Integrator ohne Gegenmaßnahme ist nur kurze Zeit brauchbar.
Drei Gegenmaßnahmen:
- Zurücksetzen. Ein Taster (oder Transistor) parallel zum Kondensator entlädt ihn und setzt den Ausgang auf 0 V. Bei Messintegratoren startet man so jede Messung neu.
- Ein Widerstand \(R_p\) parallel zum Kondensator. Er begrenzt die Gleichspannungsverstärkung auf \(-R_p/R\). Unterhalb der Frequenz \(\frac{1}{2\pi R_p C}\) ist die Schaltung dann ein gewöhnlicher Verstärker, darüber ein Integrator – technisch ein Tiefpass mit großer Verstärkung. Die Drift wird endlich: Der Ausgang bleibt bei \(U_{os} \cdot (1 + R_p/R) + I_B \cdot R_p\) stehen.
- Den Integrator in einen Regelkreis legen. Dann sorgt die übergeordnete Gegenkopplung dafür, dass er nicht wegläuft – genau das passiert im PI-Regler weiter unten.
Wofür man ihn braucht
- Dreieck- und Rampengenerator: Integrator plus Schmitt-Trigger, der die Richtung umschaltet, sobald die Rampe eine Schwelle erreicht – ein Funktionsgenerator aus zwei OPVs.
- Ladungsverstärker: Ohne Eingangswiderstand integriert der Kondensator direkt die Ladung, die ein Sensor abgibt, etwa ein Piezo-Element.
- Messintegrator: Er bildet den Mittelwert eines verrauschten Signals über eine feste Zeit, das Prinzip vieler Digitalmultimeter (Dual-Slope-Wandler).
- Regler: Der I-Anteil eines PI-Reglers.
Der Differenzierer
Tauscht man Widerstand und Kondensator, bekommt man das Gegenstück:
Die Herleitung ist dieselbe, nur umgekehrt: Der Kondensator am Eingang liefert einen Strom \(I = C\,dU_e/dt\), der durch \(R\) muss. Der Ausgang zeigt also, wie schnell sich der Eingang ändert.
Auf dem Papier elegant, in der Praxis tückisch:
- Rauschen. Die Verstärkung steigt mit der Frequenz, ohne Grenze. Hochfrequentes Rauschen, das im Signal kaum auffällt, wird am stärksten verstärkt.
- Schwingneigung. Das Rückführnetzwerk aus \(R\) und dem Eingangskondensator bringt genau die zusätzliche Phasendrehung von bis zu 90° in die Schleife, vor der Teil 6 gewarnt hat. Zusammen mit dem dominanten Pol des OPV landet die Schleife bei fast −180°: Ein „reiner“ Differenzierer klingelt oder schwingt.
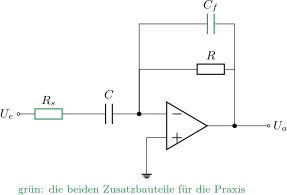
Die Abhilfe sind zwei kleine Zusatzbauteile: ein Widerstand \(R_s\) in Reihe zum Eingangskondensator und ein Kondensator \(C_f\) parallel zu \(R\). Sie begrenzen die Verstärkung oberhalb der Frequenzen, die man wirklich differenzieren will. Damit ist die Schaltung kein reiner Differenzierer mehr, sondern ein Bandpass – und genau das will man in der Praxis. Reine Differenzierer findet man deshalb selten; als D-Anteil eines Reglers tauchen sie fast immer in dieser gezähmten Form auf.
Der PI-Regler
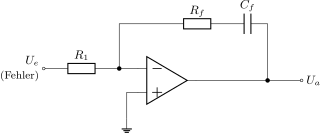
Was ist, wenn man Widerstand und Kondensator in Reihe in die Gegenkopplung setzt?
Herleitung
Die Rückführung hat jetzt den komplexen Widerstand \(Z_f = R_f + \frac{1}{j\omega C_f}\). Wie beim invertierenden Verstärker:
Die Schaltung ist ein proportionaler Verstärker und ein Integrator zugleich – daher der Name PI-Regler. Im Zeitbereich:
Was die beiden Anteile tun
Stell dir vor, \(U_e\) ist die Regelabweichung – der Unterschied zwischen Soll und Ist, etwa zwischen gewünschtem und gemessenem Spulenstrom.
- Der P-Anteil reagiert sofort und proportional: große Abweichung, große Korrektur. Er allein lässt aber immer einen Rest stehen. Teil 3 hat gezeigt, warum: Mit endlicher Schleifenverstärkung bleibt ein Fehler von etwa \(1/T\).
- Der I-Anteil ist langsam, aber hartnäckig: Solange auch nur ein winziger Rest an Abweichung bleibt, integriert er weiter und schiebt den Ausgang nach. Er ruht erst, wenn die Abweichung exakt null ist. Seine unendliche Gleichspannungsverstärkung – beim Integrator allein das Problem – ist hier genau richtig: Sie macht die Schleifenverstärkung bei 0 Hz unendlich, und damit verschwindet der Fehler \(1/T\) aus Teil 3 ganz.
Die Nullstelle
Im Bode-Diagramm sieht man, wo welcher Anteil regiert:
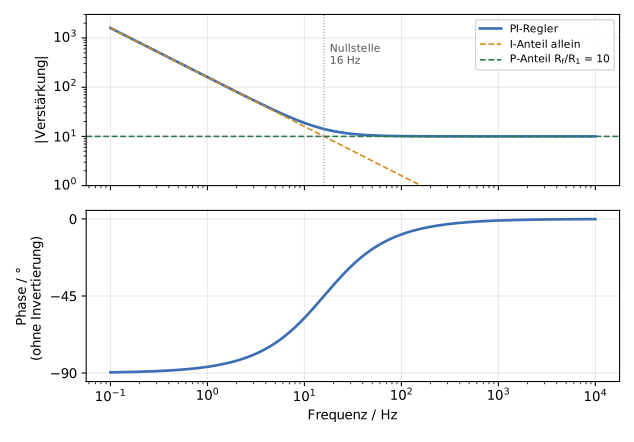
Bei tiefen Frequenzen ist der I-Anteil groß, darüber der P-Anteil. Der Übergang liegt dort, wo beide gleich groß sind:
Diese Frequenz heißt Nullstelle des Reglers. Unterhalb von ihr dreht der Regler die Phase um 90° wie ein Integrator; oberhalb fast gar nicht mehr. Genau das macht ihn so nützlich für Regelkreise: Genauigkeit des Integrators bei tiefen Frequenzen, ohne seine Phasendrehung bei der Durchtrittsfrequenz – und damit ohne die Instabilität aus Teil 6.
Im Stromverstärker für Spulen wird diese Nullstelle gezielt auf die Grenzfrequenz der Spule gelegt. Spule und Regler heben sich dort gegenseitig auf, und übrig bleibt ein Regelkreis mit 90° Phasenreserve.
Die Falle: Integrator-Windup
Ein PI-Regler hat eine Schwachstelle, die man kennen muss. Stößt sein Ausgang an die Versorgung – weil die Abweichung groß ist oder die Strecke nicht schnell genug folgen kann –, kann er nichts mehr korrigieren. Der I-Anteil integriert aber weiter und lädt \(C_f\) immer höher auf. Ist die Abweichung später verschwunden, muss der Kondensator erst wieder entladen werden, bevor der Ausgang zurückkommt. Folge: ein kräftiges Überschwingen nach großen Sprüngen.
Das heißt Windup (Aufziehen). Abhilfen: den Kondensator mit zwei antiparallelen Z-Dioden begrenzen, den Sollwert langsamer ändern (Rampen statt Sprünge) oder – in digitalen Reglern – das Integrieren einfach anhalten, solange der Ausgang am Anschlag steht.
Versuch 11: Rampe, Drift und Reset
Ein Integrator mit \(\tau\) = 1 s ist langsam genug, um ihm mit Multimeter und Stoppuhr zuzusehen.
Aufbau: Grundaufbau wie in Teil 2, mit dem feinen Teiler aus 220 kΩ, Poti und 220 kΩ als Spannungsquelle. Vom Schleifer über 1 MΩ an den Minus-Eingang, 1 µF vom Minus-Eingang zum Ausgang, parallel dazu ein Taster als Reset. Plus-Eingang an Masse.
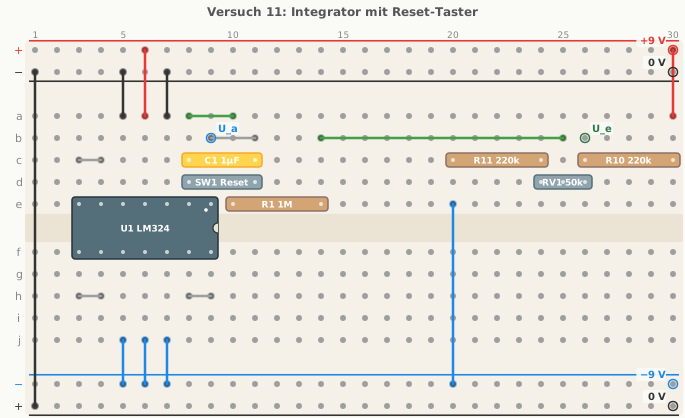
- Rampe stoppen. Stell am Schleifer etwa +0,5 V ein, drück den Taster und lass ihn los – jetzt läuft die Stoppuhr. Der Ausgang fällt um etwa 0,5 V pro Sekunde: nach 4 s etwa −2 V, nach 10 s etwa −5 V, bis er nach rund 16 s an der unteren Grenze stehen bleibt. Die Steigung ist \(U_e / (RC)\).
- Umkehren. Drück Reset, stell −0,5 V ein: dieselbe Rampe nach oben.
- Drift sehen. Dreh das Poti so genau wie möglich auf 0 V und drück Reset. Der Ausgang bleibt nicht stehen, sondern kriecht mit einigen 10 mV pro Sekunde davon – Offset und Biasstrom aus Teil 4, aufintegriert. Nach ein paar Minuten klebt er an der Versorgung, obwohl am Eingang „nichts“ anliegt.
- Zähmen. Steck 10 MΩ (oder 2 × 4,7 MΩ in Reihe) parallel zum Kondensator. Jetzt bleibt der Ausgang nach dem Reset nach einiger Zeit stehen, bei einigen 100 mV. Mit dem Biasstrom von 20 nA an 10 MΩ sind das allein schon 0,2 V – hier zeigt sich, warum Messintegratoren OPVs mit FET-Eingang wie den TL072 verwenden.
Zum Kondensator: Der 1-µF-Keramikkondensator (X5R) aus dem Kit tut es für den Versuch. Seine Kapazität sinkt aber mit der angelegten Spannung um einige 10 %, die gemessene Steigung kann deshalb etwas größer ausfallen als berechnet. Für genaue Integratoren nimmt man Folienkondensatoren, die diesen Effekt nicht haben.
Was bleibt hängen
- Ein Kondensator in der Gegenkopplung macht aus dem OPV einen Integrator: \(U_a = -\frac{1}{RC}\int U_e\,dt\). Konstante Eingangsspannung → Rampe, Rechteck → Dreieck.
- Seine unendliche Gleichspannungsverstärkung lässt ihn driften. Abhilfe: Reset, ein Parallelwiderstand oder ein übergeordneter Regelkreis.
- Der Differenzierer verstärkt hohe Frequenzen und neigt zum Schwingen. Praktisch braucht er einen Widerstand am Eingang und einen Kondensator in der Rückführung.
- R und C in Reihe in der Rückführung ergeben den PI-Regler: P-Anteil für schnelle Reaktion, I-Anteil für null bleibenden Fehler. Die Nullstelle \(f_z = 1/(2\pi R_f C_f)\) trennt beide.
- Stößt der Regler an den Anschlag, läuft der I-Anteil weiter – Windup, mit Überschwingen als Folge.
Ausblick
Mit Widerständen und Kondensatoren lassen sich nicht nur Integratoren bauen, sondern auch Filter, die bestimmte Frequenzen durchlassen und andere sperren – ohne eine einzige Spule.
Weiter mit Teil 8: Aktive Filter →
Weiterführendes
- Teil 6: Stabilität – der vorige Teil
- Operationsverstärker – die Serie – Übersicht und Reihenfolge
- Stromverstärker für Spulen – der PI-Regler im Einsatz