Stromverstärker für Spulen: Helmholtz-Feld mit ±12 V selbst bauen
Wer einen Hall-Sensor vermessen will, braucht ein bekanntes Magnetfeld. Am saubersten liefert das ein Helmholtz-Spulenpaar: Das Feld in der Mitte ist homogen und hängt nur an Geometrie, Windungszahl und Strom. Geometrie und Windungen stehen fest, also muss man den Strom genau vorgeben können -- gleich, ob als Gleichstrom oder als Sinus, positiv wie negativ.
Genau das macht die Schaltung in diesem Artikel: Ein Funktionsgenerator gibt eine Spannung vor, und der Verstärker prägt der Spule einen dazu proportionalen Strom ein. 1 V am Eingang ergibt 1 A in der Spule, −0,3 V ergeben −0,3 A.
Vorwissen: Der Artikel ist das Praxisprojekt zur Serie Operationsverstärker. Wer bei OPV-Schaltungen nicht sattelfest ist, liest am besten zuerst die Teile 1–3: idealer OPV, Grundschaltungen und Gegenkopplung als Regelkreis.
Harmlose Spannungen. Die ganze Schaltung läuft an ±12 V. Zwischen zwei beliebigen Punkten liegen damit höchstens 24 V Gleichspannung -- weit unter der Grenze von 60 V, ab der eine Gleichspannung als berührungsgefährlich gilt. Was trotzdem Aufmerksamkeit braucht, sind Wärme und die Energie in der Spule; dazu unten mehr.
Warum Strom und nicht Spannung?
Das Magnetfeld der Helmholtz-Anordnung ist
mit der Windungszahl \(N\) je Spule, dem Spulenradius \(R\) und dem Strom \(I\). Zur Einordnung: 100 Windungen auf 10 cm Radius ergeben rund 0,9 mT pro Ampere. Den passenden Rechner gibt es auf der Helmholtz-Seite.
Legt man an die Spule einfach eine Spannung \(U\) an, stellt sich bei Gleichstrom \(I = U / R_L\) ein, mit dem Drahtwiderstand \(R_L\). Der ist aber nicht konstant: Kupfer ändert seinen Widerstand um etwa 0,39 % pro Kelvin. Eine Spule, die sich unter 1 A um 20 K erwärmt, verliert bei fester Spannung knapp 8 % Strom -- und damit 8 % Feld. Bei Wechselstrom kommt noch die Induktivität dazu, deren Widerstand mit der Frequenz steigt.
Ein Stromverstärker misst den Strom und regelt nach. Temperatur und Frequenz fallen aus dem Ergebnis heraus, solange die Versorgungsspannung reicht.
Die Schaltung im Überblick
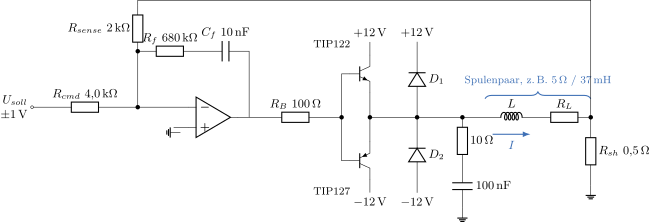
Der Signalweg von links nach rechts:
- Sollwert \(U_{soll}\) aus dem Funktionsgenerator, über \(R_{cmd}\) an den Summierpunkt des OPV.
- OPV als Regler. Er vergleicht den Sollwert mit der gemessenen Shuntspannung und verstärkt die Abweichung. \(R_f\) und \(C_f\) in der Gegenkopplung machen daraus einen PI-Regler.
- Gegentaktstufe aus einem NPN- (TIP122) und einem PNP-Darlington (TIP127). Der OPV kann nur wenige Milliampere liefern; die Darlingtons verstärken den Strom um den Faktor 1000 und mehr. Der obere Transistor schiebt positiven Strom in die Spule, der untere zieht negativen heraus.
- Spule mit Induktivität \(L\) und Drahtwiderstand \(R_L\).
- Shunt \(R_{sh}\) = 0,5 Ω. Der Strom durch die Spule erzeugt dort eine kleine Spannung \(U_{sh} = I \cdot R_{sh}\), die über \(R_{sense}\) an den Summierpunkt zurückgeführt wird.
Dazu kommen zwei Freilaufdioden \(D_1\), \(D_2\) und ein Zobel-Glied (10 Ω + 100 nF), deren Aufgabe weiter unten steht.
Wie der Sollwert zum Strom wird
Der Plus-Eingang des OPV liegt auf Masse. Solange der Regler arbeitet, hält er auch den Minus-Eingang auf 0 V -- dort ist ein virtueller Nullpunkt. In diesen Punkt fließen zwei Ströme: einer vom Sollwert, einer vom Shunt. Durch \(C_f\) kann im eingeschwungenen Zustand kein Gleichstrom fließen, also müssen sich die beiden aufheben:
Mit \(U_{sh} = I \cdot R_{sh}\) folgt der Spulenstrom:
Der Faktor heißt Transkonduktanz (Steilheit): Spannung rein, Strom raus. Das Minuszeichen stammt vom invertierenden Aufbau. Für das Feld ist es egal -- wer es positiv haben will, vertauscht die Anschlüsse der Spule.
In der Formel stehen nur die drei Widerstände. Spulenwiderstand, Induktivität, Transistoren und Temperatur kommen nicht vor. Genau darum geht es.
Das eigentliche Problem: die Spule regelt mit
Bis hierher klingt das wie eine gewöhnliche OPV-Schaltung. Der Haken ist die Last. Eine Spule lässt den Strom nicht springen: Legt man eine Spannung an, steigt der Strom mit der Zeitkonstante \(\tau = L / R_{ges}\) an, wobei \(R_{ges} = R_L + R_{sh}\) der gesamte Widerstand im Stromkreis ist. Für unsere Beispielspule mit 5 Ω und 37 mH:
Regelungstechnisch ist das ein Pol bei 24 Hz: Oberhalb dieser Frequenz fällt der Strom pro Volt mit der Frequenz ab, und die Phase dreht um bis zu 90°.
Warum ein reiner Integrator schwingt
Der naheliegende Regler wäre ein reiner Integrator, also nur \(C_f\) ohne \(R_f\). Er hat den Vorteil, dass er Abweichungen beliebig lange aufintegriert und am Ende exakt null Fehler übrig lässt. Er dreht die Phase aber selbst schon um 90°. Zusammen mit den 90° der Spule sind das 180° -- und bei 180° Phasendrehung wird aus der Gegenkopplung eine Mitkopplung. Die Schaltung schwingt.
Warum ein reiner Proportionalregler ungenau ist
Lässt man \(C_f\) weg und nimmt nur \(R_f\), ist die Schaltung stabil. Dann bleibt aber eine Regelabweichung, weil die Schleifenverstärkung endlich ist: \(\frac{R_f}{R_{sense}} \cdot \frac{R_{sh}}{R_{ges}} = 340 \cdot 0{,}09 \approx 31\). Der Strom wäre etwa 3 % zu klein -- und, schlimmer, dieser Fehler hängt wieder an \(R_L\) und damit an der Temperatur. Wir wären zurück beim Anfang.
Die Lösung: Nullstelle auf den Lastpol
Der PI-Regler aus \(R_f\) in Reihe mit \(C_f\) verbindet beides. Bei tiefen Frequenzen wirkt \(C_f\) und integriert, bei hohen wirkt \(R_f\) proportional. Der Übergang liegt bei der Frequenz
Der Trick: Man wählt \(R_f\) so, dass dieser Übergang genau auf dem Lastpol liegt, also \(R_f C_f = L / R_{ges}\). Dann kürzen sich Spulenpol und Reglernullstelle heraus, und die gesamte Schleifenverstärkung wird zu einem einzigen, sauberen Integrator:
Ein reiner Integrator hat überall 90° Phasenreserve -- besser geht es nicht. Mit \(C_f\) = 10 nF:
Die Durchtrittsfrequenz, bis zu der der Regler wirksam nachregelt, liegt bei
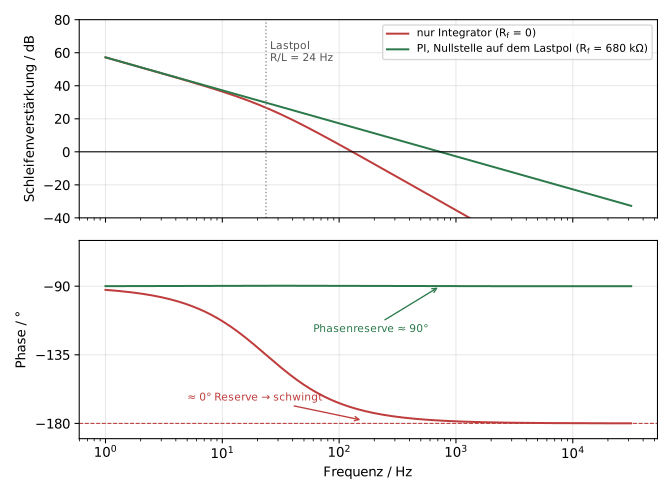
Das Diagramm zeigt beide Fälle. Rot ist der reine Integrator: Nach dem Lastpol fällt die Phase auf −180°, beim Durchgang durch 0 dB ist keine Reserve mehr übrig. Grün ist der PI-Regler: Die Phase bleibt bei −90°, die Verstärkung fällt gleichmäßig mit 20 dB pro Dekade.
Und wenn die Spule warm wird?
Die Kompensation hängt an \(R_{ges}\), und der steigt mit der Temperatur. Verliert man dann die Stabilität? Nein -- und der Grund ist lehrreich. Bei der Durchtrittsfrequenz (730 Hz) ist die Spule längst induktiv: \(\omega L\) = 170 Ω gegen 5,5 Ω Drahtwiderstand. Dort zählt nur noch \(L\), und die Schleife wird zu \(T \approx \frac{R_f}{R_{sense}} \cdot \frac{R_{sh}}{sL}\) -- ohne \(R_{ges}\). Die Phasenreserve bleibt bei rund 90°, auch wenn \(R_f\) um 30 % danebenliegt.
Was sich ändert, ist das Einschwingen. Liegen Nullstelle und Pol nicht genau übereinander, schleicht der Strom am Ende langsam an seinen Endwert:
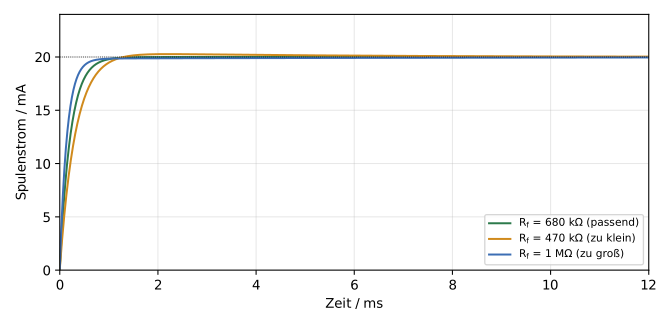
Mit passendem \(R_f\) ist der Strom nach etwa 1 ms da. Mit zu kleinem \(R_f\) schießt er leicht über und kriecht dann zurück, mit zu großem nähert er sich schnell und kriecht den Rest von unten heran. Beides ist harmlos, aber man sieht es am Oszilloskop -- und kann \(R_f\) danach nachstellen (siehe Inbetriebnahme).
Und bei 25 Hz? Dort ist die Schleifenverstärkung noch rund 30. Der Strom folgt dem Sollwert auf 0,1 % in der Amplitude, mit 2° Phasenverzug.
Wie viel Strom geht bei welcher Frequenz?
Der Regler kann nur so viel Strom erzwingen, wie die Spannung hergibt. Der NE5532 kommt an ±12 V etwa bis ±10 V, die Darlingtons kosten noch einmal rund 1,3 V. Am Ausgang stehen damit etwa ±8,7 V zur Verfügung. Die Spule verlangt bei der Frequenz \(f\) die Spannung
Für die Beispielspule (5,5 Ω gesamt, 37 mH) heißt das:
| Spitzenstrom | geht bis etwa | Bemerkung |
|---|---|---|
| 1,0 A | 29 Hz | dauerhaft: Thermik beachten, siehe unten |
| 0,5 A | 71 Hz | |
| 0,2 A | 185 Hz | |
| 1,0 A Gleichstrom | ja | 5,5 V an Spule + Shunt |
Wird die Grenze überschritten, kappt der Strom an den Spitzen -- am Shunt sieht man dann einen Sinus mit abgeflachten Kuppen. Mehr Spannung gäbe mehr Spielraum, aber dann wären wir nicht mehr bei harmlosen ±12 V. Die bessere Stellschraube ist oft die Spule selbst: Weniger Windungen mit dickerem Draht senken \(L\) stärker als das Feld pro Ampere.
Große Sprünge. Springt der Sollwert um mehr als einige 10 mA, läuft der Ausgang kurz an die Spannungsgrenze. Der Strom steigt dann nur noch mit \(\mathrm{d}I/\mathrm{d}t = U/L\) = 8,7 V / 37 mH ≈ 240 A/s -- von 0 auf 1 A in gut 4 ms. Während dieser Zeit integriert \(C_f\) weiter auf, und der Strom schießt danach etwas über. Für Sinus- und Gleichstrommessungen spielt das keine Rolle.
Die Schutzbeschaltung
Freilaufdioden
In der Spule steckt bei 1 A die Energie
Ein Strom durch eine Induktivität kann nicht springen. Hört die Endstufe plötzlich auf zu leiten -- Netzteil aus, Übersteuerung, Wackelkontakt --, erzeugt die Spule jede Spannung, die nötig ist, um weiterzufließen. Ohne Gegenmaßnahme schlägt dabei ein Transistor durch.
\(D_1\) und \(D_2\) geben dem Strom einen Weg in die Versorgung: Sobald der Ausgang über +12 V oder unter −12 V steigt, leitet eine der Dioden. Der Strom fällt dann in \(L \cdot I / U\) = 3 ms auf null. Die Energie landet in den Stützkondensatoren; bei 1000 µF hebt sie die Schiene um etwa 1,5 V an -- deshalb Elkos mit 25 V, nicht 16 V.
Zobel-Glied
Ein Zobel-Glied (in Europa auch Boucherot-Glied) ist ein Widerstand in Reihe mit einem Kondensator, vom Verstärkerausgang nach Masse. Benannt ist es nach Otto Zobel, der solche Netzwerke in den 1920er-Jahren bei den Bell Labs für Filter und Leitungen berechnete.
Das Problem: Der Widerstand einer Spule steigt mit der Frequenz. Bei einigen 100 kHz bis MHz – weit über dem, was wir messen – sieht der Verstärkerausgang praktisch keine Last mehr, sondern nur noch die Kapazität zwischen den Windungen und die des Kabels. Ein Emitterfolger an einer fast rein kapazitiven Last neigt genau dort zum Schwingen. Man hört und sieht davon direkt nichts, aber die Transistoren werden warm und das Signal ist verrauscht.
Was das Glied tut:
- Bei tiefen Frequenzen sperrt der Kondensator: 100 nF haben bei 25 Hz rund 64 kΩ. Das Glied ist unsichtbar.
- Bei hohen Frequenzen wird der Kondensator zum Kurzschluss. Dann sieht der Ausgang die 10 Ω als ohmsche Last, und die dämpft die Schwingneigung.
- Die Grenze liegt bei \(f = 1/(2\pi \cdot 10\,\Omega \cdot 100\,\text{nF}) \approx 160\) kHz.
Die „echte“ Zobel-Rechnung ginge weiter: Wählt man \(R = R_L\) und \(C = L / R_L^2\), sieht der Verstärker über alle Frequenzen exakt den Widerstand \(R_L\) – als hinge gar keine Spule dran. Für unsere Spule wären das aber 37 mH / (5 Ω)² ≈ 1,5 mF, also ein riesiger Kondensator, durch den bei 25 Hz auch noch erheblicher Strom flösse. Deshalb nimmt man die kleine Variante, die nur den Hochfrequenzbereich zähmt. 10 Ω + 100 nF ist der Klassiker aus Audio-Endstufen. Ausführlich behandelt das Teil 6 der OPV-Serie.
Strombegrenzung
Der beste Schutz sitzt im Labornetzteil: Strombegrenzung auf etwa 1,2 A pro Schiene. Dann kann auch ein Kurzschluss am Ausgang nur Wärme erzeugen.
Wärme: wo die Leistung hinfließt
Jede Spannung, die nicht an der Spule liegt, fällt am leitenden Transistor ab. Am ungünstigsten ist Gleichstrom bei halber Spannung: 6 V an der Last, 6 V am Transistor, rund 1,1 A -- das sind 6,5 W in einem einzigen TIP122 oder TIP127. Bei Sinus mit 1 A sind es etwa 2,4 W je Transistor.
Mit einem Kühlkörper von höchstens 6 K/W für beide Transistoren, plus 0,5 K/W für die Isolierscheibe und 1,9 K/W im Gehäuse des TIP122, wird die Sperrschicht
warm -- weit unter den erlaubten 150 °C.
Wichtig: Die Metallfahne des TO-220-Gehäuses ist mit dem Kollektor verbunden. Beim TIP122 liegt sie auf +12 V, beim TIP127 auf −12 V. Beide auf einem gemeinsamen Kühlkörper ohne Isolierscheiben wären ein Kurzschluss zwischen den Schienen. Also: Glimmer- oder Silikonscheibe und Isolierbuchse für die Schraube, danach mit dem Ohmmeter prüfen, dass Fahne und Kühlkörper getrennt sind.
Auch die Spule wird warm: 1 A durch 5 Ω sind 5 W. Dank Stromregelung ändert das das Feld nicht, aber bei Dauerbetrieb lohnt ein Blick auf die Wickeltemperatur.
Bauteile
| Teil | Wert / Typ | Menge | Bemerkung |
|---|---|---|---|
| OPV | NE5532 (DIP-8) | 1 | zweite Hälfte als Puffer für den Poti-Sollwert, sonst als Folger an Masse |
| Darlington NPN | TIP122 | 1 | |
| Darlington PNP | TIP127 | 1 | |
| \(R_{cmd}\) | 3,9 kΩ + 100 Ω in Reihe, 1 % | 1 + 1 | ergibt 4,0 kΩ |
| \(R_{sense}\) | 2,0 kΩ, 1 % | 1 | |
| \(R_f\) | 680 kΩ, 1 % | 1 | oder 1-MΩ-Trimmer zum Abgleich |
| \(C_f\) | 10 nF Folie (MKS/MKP) | 1 | keine Keramik X7R: deren Wert hängt an der Spannung |
| \(R_B\) | 100 Ω | 1 | Basiswiderstand, verhindert Schwingneigung |
| \(R_{sh}\) | 0,5 Ω, ≥ 2 W | 1 | z. B. 2 × 1 Ω / 2 W parallel |
| \(D_1\), \(D_2\) | 1N5408 (3 A) | 2 | |
| Zobel | 10 Ω / 0,5 W + 100 nF Folie | 1 + 1 | |
| Stützung | 1000 µF / 25 V | 2 | je Schiene, nah an den Transistoren |
| Abblockung | 100 nF Keramik | 2 | direkt an die Versorgungspins des NE5532 |
| Kühlkörper | ≤ 6 K/W | 1 | mit 2 Isolierscheiben + 2 Isolierbuchsen |
| Versorgung | 2 Labornetzteile 0–15 V, oder ein Doppelnetzteil | in Reihe, Mittelpunkt = Masse |
Sollwert ohne Funktionsgenerator
Für Gleichstrommessungen genügt ein Poti. Damit sein Schleiferwiderstand nicht in die Verstärkung eingeht, puffert ihn die zweite Hälfte des NE5532:
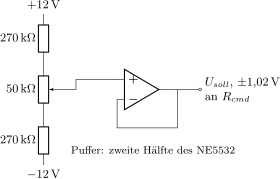
Der Teiler aus 270 kΩ, 50 kΩ und 270 kΩ zwischen +12 V und −12 V liefert am Schleifer ±12 V · 50 / 590 = ±1,02 V -- also ±1 A, genau der Bereich der Schaltung. Mittelstellung ist null Strom. (Mit einem 10-kΩ-Poti nimmt man 56 kΩ an den Enden.) Ein Zehngang-Poti macht das Einstellen angenehmer.
Versorgung: zwei Netzteile in Reihe
Die meisten Labornetzteile haben potentialfreie Ausgänge. Dann lassen sich zwei davon in Reihe schalten: Minus des einen an Plus des anderen, dieser Verbindungspunkt wird die Masse der Schaltung. Die beiden freien Klemmen sind +12 V und −12 V.
- Beide auf 12 V stellen, Strombegrenzung zunächst auf 200 mA.
- Nur an einer Stelle erden, sonst entsteht eine Masseschleife -- etwa über den Funktionsgenerator und das Oszilloskop, deren Masse oft am Schutzleiter hängt. Der Mittelpunkt ist der eine Bezugspunkt, an den alle Massen gehen.
- Ein Doppelnetzteil mit „Tracking“ oder Serienbetrieb macht dasselbe in einem Gerät.
Aufbau
Lochraster genügt völlig. Ein paar Regeln machen den Unterschied:
- Leistungsweg kurz und dick: Transistoren, Dioden, Shunt, Spulenanschluss und Stützelkos mit kurzen, kräftigen Leitungen (≥ 0,5 mm²). Die Dioden direkt an die Elkos.
- Shuntspannung als eigene Leitung abgreifen, direkt an den Anschlüssen des Shunts („Vierleiter“). Sonst misst \(R_{sense}\) den Spannungsabfall der Masseleitung mit.
- Signalmasse und Leistungsmasse erst am Shunt-Massepunkt zusammenführen.
- Spulenanschluss verschraubt oder verriegelt, nicht mit losen Bananensteckern. Und nie unter Strom stecken oder ziehen: Die 18 mJ in der Spule reichen für einen sichtbaren Funken.
Inbetriebnahme
- Ohne Spule, mit Ersatzlast. Statt der Spule einen Widerstand mit etwa 5,6 Ω / 10 W anschließen. Sollwert auf null: Am Shunt sollten weniger als 1 mV stehen, die Netzteile kaum Strom ziehen.
- Gleichstrom prüfen. Sollwert 0,2 V → am Shunt −0,1 V (= −0,2 A). Dann −0,2 V → +0,1 V. Stimmt die Steilheit, ist die Rückführung richtig verdrahtet. Läuft der Ausgang dagegen an eine Schiene und bleibt dort, kommt keine Shuntspannung am Summierpunkt an: \(R_{sense}\) oder die Shunt-Leitung prüfen. Ohne Rückführung integriert \(C_f\) den Sollwert einfach immer weiter auf.
- Spule anschließen, kleine Sprünge. Rechteck mit ±20 mV (= ±20 mA) bei 10 Hz, das Oszilloskop an den Shunt. Erwartet: eine saubere Flanke, nach rund 1 ms am Ziel, kein Nachschwingen.
- \(R_f\) abgleichen. Schießt der Strom über und kriecht zurück, ist \(R_f\) zu klein. Kriecht er von unten heran, ist \(R_f\) zu groß. Wer einen Trimmer eingebaut hat, stellt auf die glatteste Flanke ein. Der Abgleich bestimmt auch, ob die Induktivität stimmt: \(L = R_f \cdot C_f \cdot R_{ges}\).
- Strombegrenzung hochsetzen auf 1,2 A und den Sinus langsam erhöhen, bis am Shunt die Kuppen flach werden. Das ist die Grenze der Schaltung für diese Frequenz.
- Dauerlauf zehn Minuten am geplanten Arbeitspunkt. Kühlkörper und Spule sollten handwarm bleiben, unter etwa 60 °C.
Was bleibt hängen
- Ein Stromverstärker misst den Strom am Shunt und regelt nach. Feld \(\propto\) Strom, also stimmt das Feld unabhängig von Temperatur und Frequenz.
- Die Steilheit hängt nur an drei Widerständen: \(I = -U_{soll} \cdot R_{sense} / (R_{cmd} \cdot R_{sh})\).
- Die Spule bringt einen Pol bei \(R/L\) mit. Integrator plus Spule wären 180° und schwingen.
- Der PI-Regler legt seine Nullstelle auf diesen Pol (\(R_f C_f = L/R_{ges}\)). Übrig bleibt ein reiner Integrator mit 90° Phasenreserve.
- Verstimmung kostet keine Stabilität, nur ein langsames Ausschleichen beim Einschwingen.
- Freilaufdioden fangen die Spulenenergie ab, isolierte Kühlfahnen verhindern den Kurzschluss zwischen den Schienen.
Weiterführendes
- Helmholtz-Spulen: Herleitung, Formeln und Rechner -- welches Feld bei welchem Strom
- Einstellbare Konstantstromquelle -- dieselbe Idee für kleine Gleichströme, mit OPV und MOSFET
- Spinning Current Hall-Sensor -- das Projekt, für dessen Empfindlichkeitsmessung wir ein bekanntes Feld brauchen
- Hall-Sensor: Aufbau, Funktion und Praxis
- Texas Instruments, NE5532 Datasheet
- onsemi, TIP120/TIP122 und TIP125/TIP127 Datasheet
Inhalt
- Stromverstärker für Spulen: Helmholtz-Feld mit ±12 V selbst bauen
- Warum Strom und nicht Spannung?
- Die Schaltung im Überblick
- Wie der Sollwert zum Strom wird
- Das eigentliche Problem: die Spule regelt mit
- Wie viel Strom geht bei welcher Frequenz?
- Die Schutzbeschaltung
- Wärme: wo die Leistung hinfließt
- Bauteile
- Sollwert ohne Funktionsgenerator
- Versorgung: zwei Netzteile in Reihe
- Aufbau
- Inbetriebnahme
- Was bleibt hängen
- Weiterführendes